چطور دوربین پرندهنگر خودرو کار میکند؟ راز فناوری پشت تصویر جالب
نگاهی به دوربین پرندهنگر خودرو
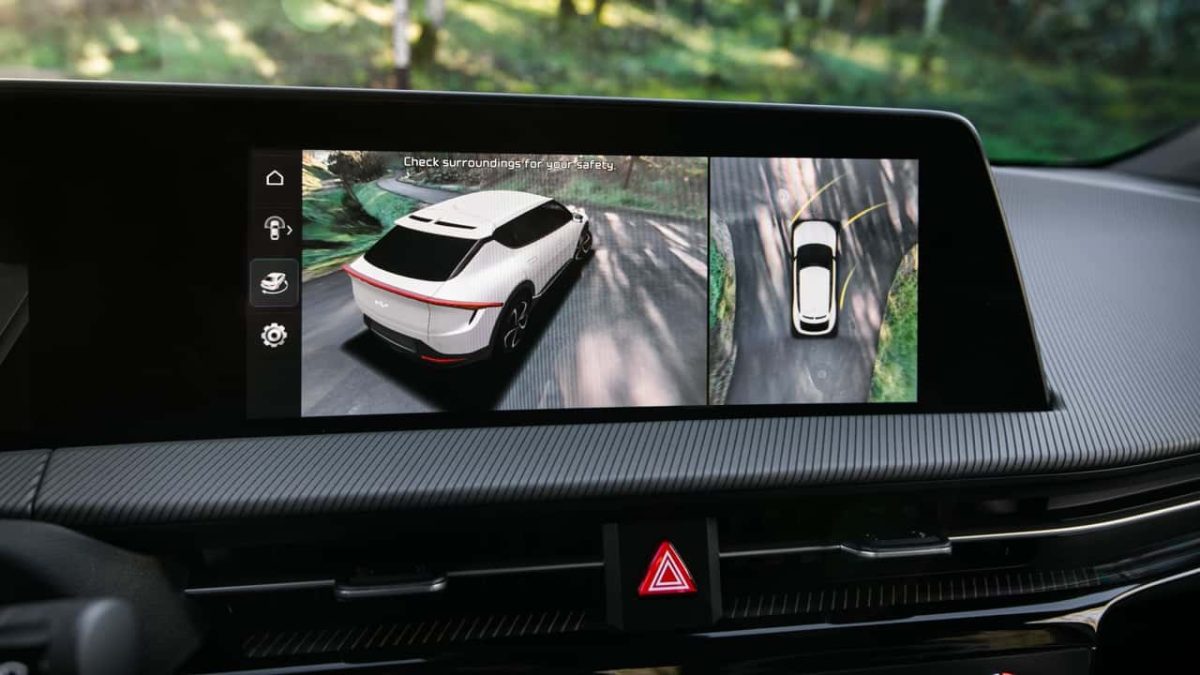
شاید وقتی دوربین پرندهنگر خودروی خود را در صفحه نمایش خودرو مشاهده میکنید، حس کنید که یک دستگاه پرنده بالای سر شما در حال پرواز است. در این تصویر، میتوانید سقف خودرو، خطوط پارک و موانع اطراف آن را ببینید، گویی که دوربینی در ارتفاع چند فوتی از خودرو قرار دارد. اما در واقع، این تصویر از ترکیب اطلاعات چند دوربین با زاویه وسیع که در اطراف خودرو نصب شدهاند، ایجاد میشود.
نرمافزارهای خاصی این تصاویر را به هم وصل میکنند، اعوجاج را تصحیح میکنند و آنها را به یک دیدگاه مشترک تبدیل میکنند تا تصوری از نمای بالای خودرو به وجود آید. این یک جادو نیست، بلکه ترکیبی هوشمندانه از فناوری و نرمافزار است.
چگونگی کارکرد سیستمهای دوربین
در یک سیستم دوربین پرندهنگر معمولی، چندین دوربین در اطراف خودرو نصب میشوند، معمولاً در جلو، عقب و زیر آینههای جانبی. این دوربینها به دلیل لنزهای عریض خود، میتوانند بخش وسیعی از فضای اطراف خودرو را ضبط کنند. به عنوان مثال، تویوتا سیستم خود را به این صورت توصیف میکند که تصاویر هر دوربین را به کامپیوتری ارسال میکند که این تصاویر را به یک تصویر پانوراما تبدیل میکند.
به همین ترتیب، آئودی نیز چهار دوربین احاطهکننده در اطراف خودرو را به یک ماژول کنترل متصل میکند که نمای مورد نظر را تولید میکند. رنو نیز از رویکرد مشابهی استفاده میکند و اطلاعات مالک خودرو توصیف میکند که نمای پرندهنگر از دوربینهای نصبشده در سپر جلو، آینههای جانبی و درب عقب ایجاد میشود.
در واقع، وقتی شما یک نمای کاملاً متمرکز از خودرو را مشاهده میکنید، در حقیقت دارید به یک دیدگاه رایانهای نگاه میکنید که از چندین دوربین که در موقعیتهای پایینتر از آنچه در صفحه نمایش نشان داده میشود، جمعآوری شده، ساخته شده است. قرار دادن چهار دوربین در اطراف خودرو به تنهایی نمیتواند آن تصویر یکپارچه و بالای سر را تولید کند.
پردازش تصویر و تصحیح اعوجاج
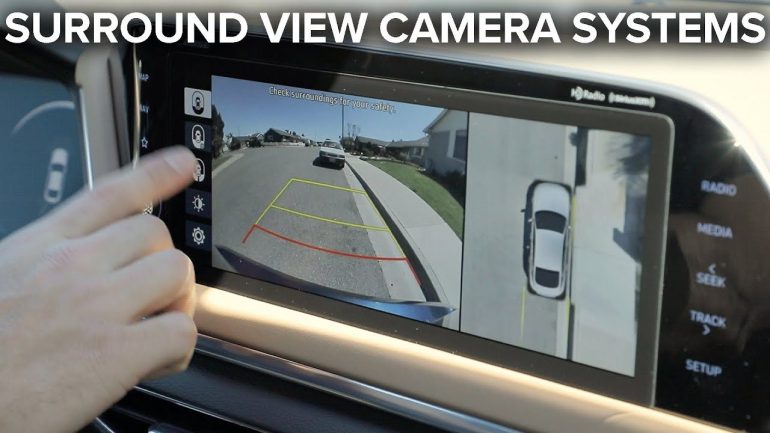
هر دوربین جهان را از زاویه و موقعیت متفاوتی میبیند و لنزهای عریض میتوانند اعوجاج قابل توجهی ایجاد کنند. در اینجا پردازش تصویر به کار میآید. سیستم میداند که هر دوربین در کجا و با چه زاویهای قرار دارد. لذا میتواند تصاویر را به یک سیستم مختصات مشترک تبدیل کند، اعوجاج آنها را تصحیح کرده و بخشهای همپوشان را همراستا کند.
تصاویر حاصل سپس به هم میچسبند تا احساسی از یک نمای پیوسته ایجاد کنند. شرکت جنرال موتورز به تازگی توضیح داد که سیستمهای دوربین جدید آنها چگونه این فرآیند را مدیریت میکنند و ترکیبی از کالیبراسیون دوربین، بینایی کامپیوتری و پردازش سهبعدی در زمان واقعی را توصیف کرده است.
این سیستم به طور زنده دادههای دوربین را به یک سیستم مختصات جهانی مشترک منتقل میکند و سپس مناطق همپوشان را به هم میچسباند و بصری ترکیب میکند. به همین دلیل است که تصویر ممکن است در اطراف لبهها کمی عجیب به نظر برسد. این سیستم به واقع از یک دوربین بالای سر نگاه نمیکند، بلکه چندین زاویه را به صورت ریاضی به یک نمای بالای سر تبدیل میکند.

محدودیتهای دوربین پرندهنگر
اگرچه تصویر پرندهنگر به نظر ساده میرسد، اما پشت صحنه چندین فرآیند در حال انجام است. تویوتا میگوید که سیستم نمای پرندهنگر آن میتواند نمای های مختلفی را نیز ارائه دهد، از جمله نمای دوربین عقب معمولی و نمای جدول که به رانندگان کمک میکند تا از آسیب به چرخها جلوگیری کنند.
اما یک نکته مهم وجود دارد: نمای پرندهنگر به معنای واقعی کلمه همه چیز را نمیبیند. دوربینها دارای نقاط کور هستند و اشیاء ممکن است به دلیل تبدیل دیدگاه، تحریف شوند و هر چیزی که در دید دوربینها نیست، به طرز جادویی روی صفحه نمایش ظاهر نمیشود. رنو به طور خاص هشدار میدهد که اشیاء بالای دوربینها ممکن است نمایش داده نشوند و اشیاء در نمای پرندهنگر ممکن است از آنچه که واقعاً هستند، دورتر به نظر برسند.
سازمان NHTSA نیز به محدودیتهای سیستمهای دوربین احاطهکننده اشاره کرده است و خاطرنشان کرده که این سیستمها نمای نزدیک به ۳۶۰ درجه را با استفاده از چندین دوربین ارائه میدهند، اما باید به عنوان یک ابزار کمکی در نظر گرفته شوند و نه به عنوان جایگزینی برای مشاهده راننده. به همین دلیل، خودروسازان معمولاً این ویژگی را به عنوان یک کمک برای پارک یا مانور توصیف میکنند. این فناوری میتواند به طرز چشمگیری یافتن جدولها، خطوط پارک و موانع نزدیک را آسانتر کند، اما رانندگان همچنان باید خودشان به اطراف خودرو نگاه کنند.